Boston Dynamics поставила Atlas на колёса, чтобы испытать его двигатели
В Boston Dynamics превратили Atlas в колёсную исследовательскую платформу, чтобы проверить работу алгоритма управления телом и приводов при высоких нагрузках.
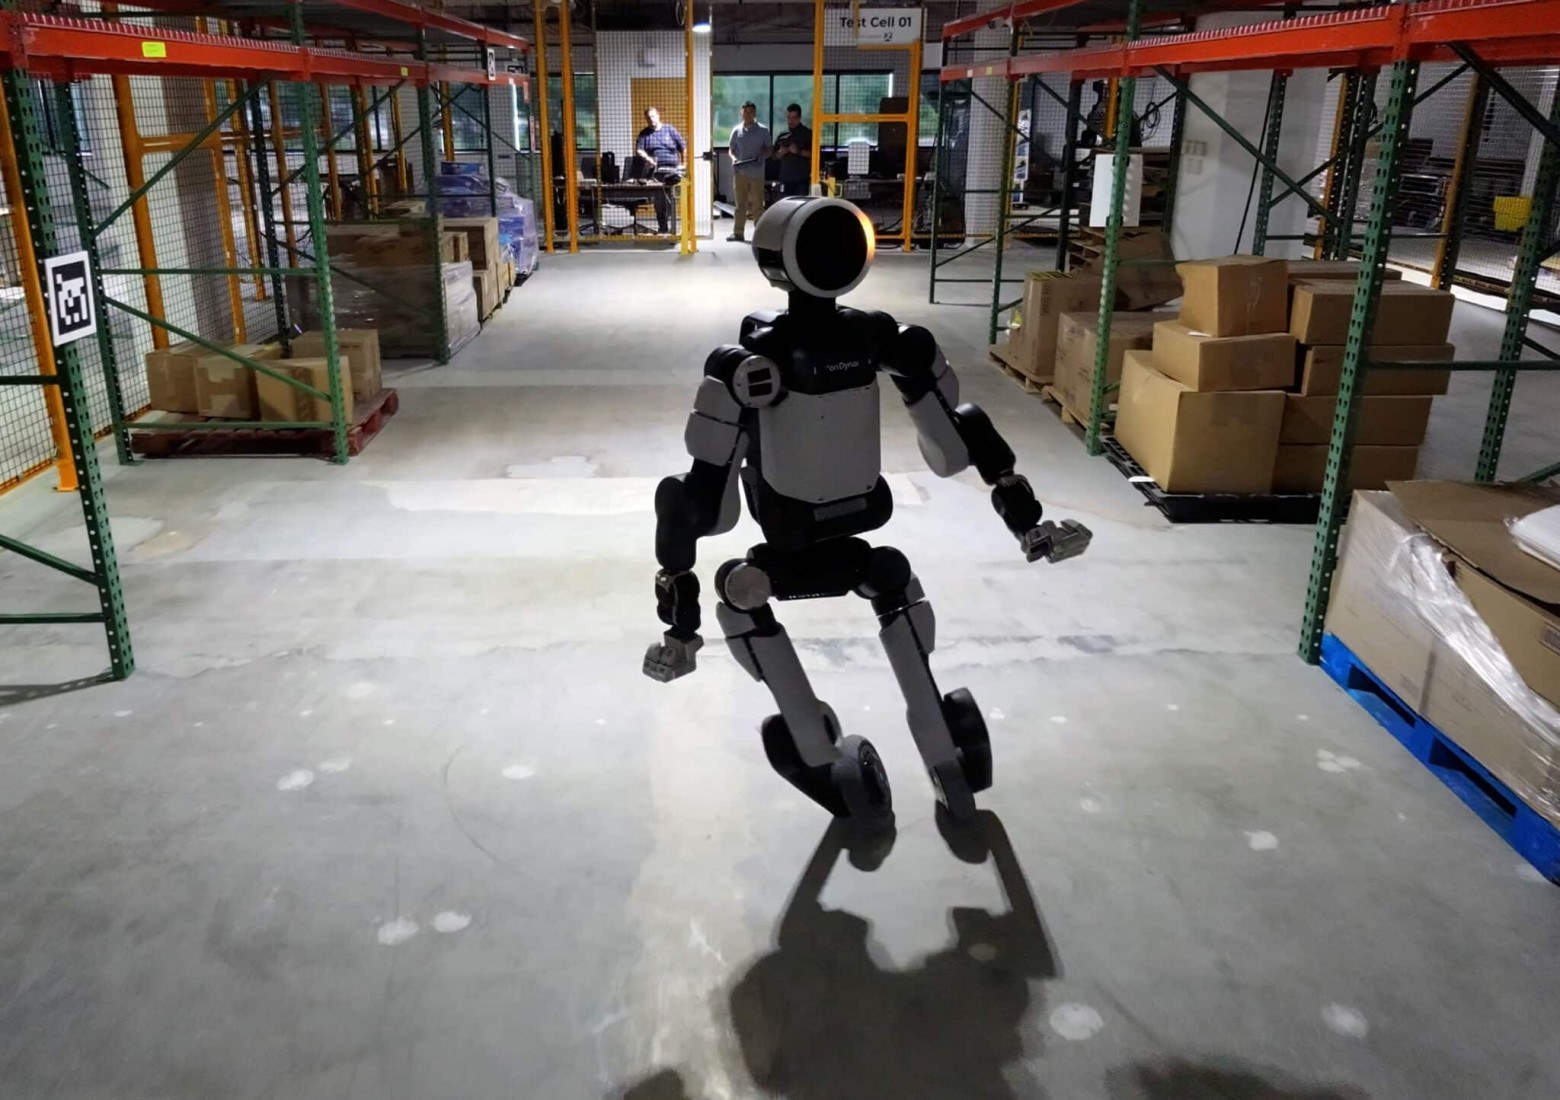
Для переоборудования робота использовали специально изготовленный адаптер: с его помощью стандартный обод от самоката закрепили на штатном узле «лодыжки». Это единственная новая деталь конструкции. В компании отмечают, что благодаря изначальной ориентации Atlas на серийное производство и простое обслуживание такая модификация сопоставима с заменой колеса на велосипеде.
Колёсный режим позволяет постоянно нагружать приводы: при старте, повороте и остановке двигатели работают во всём диапазоне крутящего момента и скорости, одновременно неся реальную нагрузку. В программной модели каждое колесо представили как «лодыжку», способную вращаться без остановки.
Для обучения с подкреплением разработчики скорректировали функцию вознаграждения, диапазон команд и способы удержания позы. После этого Atlas самостоятельно освоил плавное перекатывание, сохраняя устойчивость. В основу некоторых движений вошли данные захвата движений человека: вместо скольжения ног алгоритм научился разворачивать колёса и преодолевать участок качением.
Прыжок с разворотом на 360 градусов робот выполнил с первой попытки. Алгоритм отслеживал заранее записанную человеческую траекторию, а перед прыжком нижняя часть корпуса быстро занимала нужное положение за счёт качения. В Boston Dynamics также отметили, что использование сцепления с поверхностью у колёсной версии отличается от поведения Atlas на «ногах».
Первые наработки проекта уже внедряют в стандартную конфигурацию робота. Ранее компания представила для Atlas четырёхпалую кисть с 13 степенями свободы и прямым приводом.